 موتور آتشفشانی
BLDC در مقابل PMSM: کدام یک برای برنامه شما بهتر است?
موتورهای BLDC و PMSM دو روی یک سکه را نشان می دهند. هر دو نوع از آهنرباهای دائمی و عملکرد همزمان استفاده می کنند. با این حال, آنها در درجه اول در روش های کنترل و شکل موج EMF برگشتی متفاوت هستند.
تعاریف دانشگاهی: BLDC به عنوان یک نوع PMSM
طبقه بندی موتورهای سنکرون آهنربای دائمی
موتورهای سنکرون آهنربای دائمی (PMSM ها) بر اساس طراحی روتور و تولید میدان مغناطیسی آنها دسته بندی می شوند. دو زیرگروه اصلی شامل:
- آهنربای دائمی سطحی (SPM) موتورها: در این موتورها, آهنرباهای دائمی به سطح روتور متصل می شوند. این طراحی ساخت و ساز را ساده می کند و چگالی گشتاور را افزایش می دهد.
- آهنربا دائمی داخلی (IPM) موتورها: اینجا, آهنرباهای دائمی درون روتور تعبیه شده است. این پیکربندی با بهینه سازی توزیع میدان مغناطیسی عملکرد را بهبود می بخشد.

هر دو نوع از آهنرباهای دائمی برای ایجاد یک میدان مغناطیسی ثابت استفاده می کنند, که با میدان مغناطیسی دوار استاتور که توسط الکتریسیته AC ایجاد می شود، تعامل دارد. در حالی که موتورهای BLDC ساختار مشابهی با PMSM دارند, آنها عمدتا در ویژگی های شکل موج EMF پشتی خود متفاوت هستند.
منشاء اصطلاح BLDC’
اصطلاح “موتور DC بدون جاروبک” (BLDC) برای توصیف موتورهایی که بدون برس کار می کنند پدیدار شد, که در موتورهای DC سنتی رایج است. موتورهای BLDC به دلیل پیکربندی سیم پیچ خاص خود معمولاً یک EMF پشت ذوزنقه ای ایجاد می کنند.. این عبارت ویژگی های عملیاتی موتور را به جای شباهت های ساختاری آن به PMSM ها نشان می دهد.

دیدگاه های آکادمیک در رابطه با آنها
محققان دانشگاهی اغلب در مورد رابطه بین موتورهای BLDC و PMSM بحث می کنند. بسیاری موتورهای BLDC را پیاده سازی خاصی از فناوری PMSM می دانند. جدول زیر تمایزات و شباهت های کلیدی را خلاصه می کند:
| جنبه | موتور BLDC | موتور PMSM |
| شکل موج Back-EMF | ذوزنقه ای | سینوسی |
| برانگیختگی فعلی | جریان های موج شبه مربعی | جریان های سینوسی |
| آهنرباهای روتور | آهنرباهای دائمی روی روتور | آهنرباهای دائمی روی روتور |
| کموتاسیون | الکترونیکی (بدون برس) | الکترونیکی (بدون برس) |
| روش های کنترل | تکنیکهای بدون حسگر مبتنی بر حسگر برگشتی-EMF | تکنیکهای بدون حسگر مبتنی بر حسگر برگشتی-EMF |
| مزایای عملکرد | ویژگی های سرعت-گشتاور بهتر, راندمان بالا, قابلیت اطمینان, مناسب بودن برای کاربردهای حیاتی ایمنی | راندمان بالا, گشتاور صاف ناشی از تحریک سینوسی |
| طبقه بندی | زیرمجموعه یا پیاده سازی خاصی از فناوری PMSM در نظر گرفته می شود | دسته بندی عمومی شامل BLDC به عنوان یک نوع |
این شواهد از این ایده حمایت میکند که در حالی که موتورهای BLDC و PMSM ویژگیهای اساسی طراحی دارند, ویژگی های عملیاتی و استراتژی های کنترلی آنها را متمایز می کند.
تفاوت های ساختاری
ساخت روتور و استاتور
هر دو موتور BLDC و PMSM شباهت های ساختاری قابل توجهی دارند, به ویژه در طراحی روتور و استاتور آنها. اما تفاوت هایی در ساختار استاتور آنها وجود دارد. جدول زیر تمایزات کلیدی را نشان می دهد:
| جزء | موتور BLDC | موتور PMSM |
| استاتور | قسمت ثابت با سیم پیچ | دارای سیم پیچ AC 3 فاز |
| روتور | قسمت چرخان با آهنرباهای دائمی | آهنرباهای دائمی روی روتور یا داخل آن |
| منبع تغذیه | منبع تغذیه DC | منبع برق AC / اینورتر |
پیکربندی سیم پیچ: متمرکز در مقابل توزیع شده
پیکربندی سیم پیچ نقش مهمی در عملکرد هر دو نوع موتور بازی می کند. موتورهای BLDC اغلب از سیم پیچی متمرکز استفاده می کنند, در حالی که PMSM ها معمولا از سیم پیچ های توزیع شده استفاده می کنند.

جدول زیر به طور خلاصه مزایا و معایب هر نوع سیم پیچ را نشان می دهد:
| نوع سیم پیچ | مزایا | معایب |
| سیم پیچ متمرکز | ساخت و ساز ساده تر و هزینه کمتر. | می تواند منجر به خروجی گشتاور متلاطم با ESC های غیر منطبق شود, ایجاد صدا و ناکارآمدی. |
| سیم پیچ های توزیع شده | EMF پشت سینوسی تولید می کند, منجر به عملکرد روان تر می شود. | ساخت و ساز پیچیده تر و معمولاً هزینه بالاتر. |
شکل موج های پشتی EMF: تفاوت فنی اساسی
Back EMF چیست؟
EMF پشت, یا نیروی الکتروموتور پشت, یک مفهوم مهم در عملکرد موتور الکتریکی است. این به ولتاژ تولید شده توسط روتور موتور هنگام چرخش در یک میدان مغناطیسی اشاره دارد. این ولتاژ با ولتاژ اعمال شده مخالف است, از این رو اصطلاح “برگشت”
در موتورهای BLDC, EMF پشتی معمولاً شکل ذوزنقه ای را نشان می دهد. این شکل موج از پیکربندی های سیم پیچ خاص به کار رفته در این موتورها ناشی می شود. برعکس, موتورهای PMSM یک EMF پشت سینوسی تولید می کنند, که صاف تر و پیوسته تر است. شکل موج EMF پشتی به طور قابل توجهی بر ویژگی های عملیاتی موتور تأثیر می گذارد, از جمله تولید گشتاور و بازده.
شکل موج ذوزنقه ای در مقابل سینوسی
تمایز بین شکل موج ذوزنقه ای و سینوسی برای درک تفاوت عملکرد بین موتورهای BLDC و PMSM اساسی است..

شکل موج ذوزنقه ای:
- در موتورهای BLDC یافت می شود.
- الگوریتم های کنترلی ساده تر منجر به پیاده سازی آسان تر می شود.
- با این حال, این شکل موج باعث ایجاد موج گشتاور و کاهش تولید گشتاور می شود.
شکل موج سینوسی:
- ویژگی موتورهای PMSM.
- اجازه می دهد تا حرکت نرم تر و حداکثر گشتاور تولید شود.
- به الگوریتم های کنترل پیچیده تری نیاز دارد اما عملکرد کلی را افزایش می دهد.
موتورهای BLDC, با EMF پشت ذوزنقه ای خود, پالس های گشتاور گسسته ایجاد می کند. این مشخصه می تواند منجر به ریپل گشتاور بیشتر شود, افزایش نویز, و کاهش بهره وری, مخصوصا در سرعت های پایین تر. در مقابل, موتورهای PMSM به دلیل EMF سینوسی پشت خود گشتاور صاف و پیوسته تولید می کنند. این طراحی موج گشتاور را به حداقل می رساند و کارایی را در شرایط مختلف عملیاتی افزایش می دهد.
تاثیر شکل موج بر رفتار حرکتی
شکل موج EMF پشتی نقش مهمی در تعیین رفتار کلی موتورهای BLDC و PMSM دارد.. نکات زیر تاثیر شکل موج را برجسته می کند:
ریپل گشتاور:
- موتورهای BLDC به دلیل EMF پشت ذوزنقه ای، موج گشتاور بیشتری را تجربه می کنند. این می تواند منجر به لرزش و صدا در حین کار شود.
- موتورهای PMSM, با EMF پشت سینوسی خود, گشتاور نرم تری تولید کند, منجر به عملکرد بی صداتر می شود.
کارایی
- EMF پشت ذوزنقه ای در موتورهای BLDC می تواند منجر به کاهش راندمان شود, به خصوص در سرعت های پایین تر. طبیعت گسسته گشتاور خروجی می تواند عملکرد را مختل کند.
- در مقابل, EMF پشت سینوسی در موتورهای PMSM امکان تطبیق بهتر جریان درایو را فراهم می کند, افزایش کارایی در طیف وسیع تری از سرعت ها.
پیچیدگی کنترل:
- موتورهای BLDC به دلیل شکل موج ذوزنقه ای خود از استراتژی های کنترل ساده تری بهره می برند. با این حال, این سادگی به بهای عملکرد است.
- موتورهای PMSM به روش های کنترل پیچیده تری نیاز دارند, مانند کنترل میدان گرا, تا به طور کامل از مزایای EMF پشت سینوسی خود استفاده کنند.
روش های کنترل و تکامل آنها
کنترل سنتی: شش مرحله ای در مقابل PWM سینوسی
موتورهای BLDC اغلب از کموتاسیون شش مرحله ای استفاده می کنند, که موتور را با جریان های موج مربعی به حرکت در می آورد. این روش برای تشخیص موقعیت روتور به سنسورهای هال با وضوح پایین متکی است و از منطق کموتاسیون ساده استفاده می کند.. محدوده تنظیم سرعت به دلیل ماهیت گسسته کنترل باریک باقی می ماند.
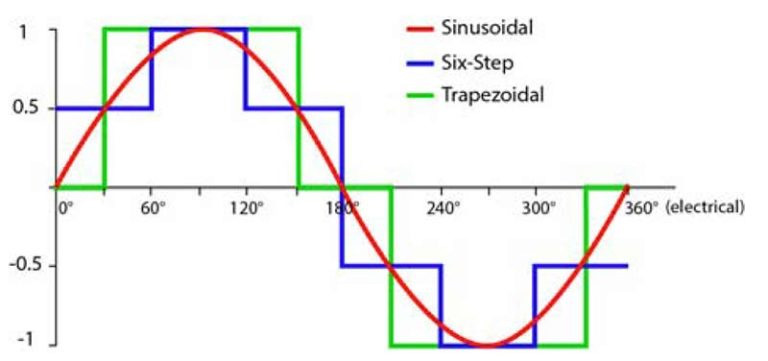
در مقابل, موتورهای PMSM معمولا از مدولاسیون سینوسی عرض پالس استفاده می کنند (PWM). این رویکرد موتور را با جریان های سینوسی به حرکت در می آورد, برای بازخورد دقیق موقعیت روتور نیاز به رمزگذارها یا تفکیک کننده های با وضوح بالا دارد. الگوریتم های کنترل شامل تکنیک های پیچیده کنترل برداری است, اجازه می دهد محدوده تنظیم سرعت گسترده و عملکرد نرم تر.
| جنبه | جابجایی شش مرحله ای (موتور BLDC) | PWM سینوسی (PMSM) |
| روش رانندگی | رانندگی موج مربعی | رانندگی با موج سینوسی |
| سنسور موقعیت | سنسورهای هال با وضوح پایین | رمزگذار/رزولورهای با وضوح بالا |
| الگوریتم کنترل | منطق کموتاسیون ساده | الگوریتم های کنترل برداری پیچیده |
| محدوده تنظیم سرعت | باریک | عریض |
روندهای مدرن: کنترل میدان گرا و تکنیک های کنترل متقابل
کنترل میدان گرا (FOC) به استراتژی غالب برای موتورهای PMSM تبدیل شده است. FOC تولید گشتاور و کنترل سرعت را با تراز کردن دقیق جریان استاتور با میدان مغناطیسی روتور بهینه می کند.. این روش پایداری و کارایی گشتاور را بهبود می بخشد, به ویژه در کاربردهایی مانند وسایل نقلیه الکتریکی که با بارها و زمین های مختلف روبرو هستند.
پیشرفتهای اخیر شامل استراتژیهای کنترل تطبیقی بلادرنگ است. این تکنیک ها پارامترهای موتور را به طور مداوم بررسی می کنند و الگوریتم های کنترل را به صورت پویا تنظیم می کنند. چنین سازگاری پاسخگویی و عملکرد موتورهای BLDC و PMSM را در شرایط کاری مختلف افزایش می دهد..
محو کردن خطوط بین کنترل BLDC و PMSM
روش های کنترل مدرن به طور فزاینده ای تفاوت های عملیاتی بین موتورهای BLDC و PMSM را محو می کند. استفاده از FOC و کنترلهای تطبیقی به موتورهای BLDC اجازه میدهد تا گشتاور نرمتر و راندمان بهتری به دست آورند., به طور سنتی با PMSM مرتبط است. در ضمن, PMSM ها از طرح های کنترل ساده در برخی کاربردها سود می برند, کاهش هزینه و پیچیدگی.
مقایسه عملکرد
تفاوت های کارایی
موتورهای PMSM به طور کلی نسبت به موتورهای BLDC دارای راندمان بالاتری هستند. کنترل جریان سینوسی در PMSM ها امکان تراز بهتر بین جریان استاتور و میدان مغناطیسی روتور را فراهم می کند., به حداقل رساندن تلفات. موتورهای BLDC, در حالی که کارآمد است, به دلیل شکل موج ذوزنقه ای و روش های کنترل ساده تر، معمولاً در محدوده بازده کمی پایین تر عمل می کنند.
| نوع موتور | محدوده کارایی |
| BLDC | 85% – 90% |
| PMSM | 92% – 97% |
PMSM ها می توانند بازدهی تا 97%, آنها را برای کاربردهایی که نیاز به صرفه جویی در انرژی و عملکرد بالا دارند مناسب می کند. موتورهای BLDC یک انتخاب مقرون به صرفه باقی می مانند که راندمان کمی پایین تر قابل قبول است.
ملاحظات نویز و ارتعاش
سر و صدا و ارتعاش اغلب با روشهای کنترل موتور و امواج گشتاور مرتبط است. موتورهای BLDC به دلیل پالسهای گشتاور گسستهشان تمایل به تولید صدای قابل شنیدن و ارتعاشات مکانیکی بیشتری دارند.. این اثرات می تواند در محیط های ساکت یا ماشین های دقیق قابل توجه باشد. موتورهای PMSM, با خروجی گشتاور صاف و جریان سینوسی, آرام تر و با لرزش کمتر کار کنید. این ویژگی باعث می شود که PMSM ها در برنامه هایی که به سطوح نویز کم نیاز دارند ترجیح داده شوند, مانند دستگاه های پزشکی یا لوازم الکترونیکی مصرفی پیشرفته.
سناریوهای کاربردی موتور BLDC و PMSM
برنامه های کاربردی حساس به هزینه و توان مصرفی (BLDC)
موتورهای BLDC در کاربردهای حساس به هزینه و انرژی متراکم عالی هستند. جدول زیر بخش های کلیدی را نشان می دهد که اغلب از موتورهای BLDC استفاده می کنند:
| صنعت | توضیحات برنامه |
| خودرو | محرک مهم نوآوری, مورد استفاده در خودروهای الکتریکی (EVs) و زیر سیستم های مختلف. |
| هوافضا | کنترل دقیق و چگالی توان بالا را برای پرواز سرنشین دار و بدون سرنشین فراهم می کند. |
| اتوماسیون صنعتی | فعال کردن حرکت دقیق و قابل اعتماد در تولید هوشمند. |
| فناوری پزشکی | به قابلیت اطمینان و دقت مطلق نیاز دارد, اغلب برای دستگاه های پزشکی قابل حمل. |
| لوازم الکترونیکی مصرفی | عملکرد و کارایی را در محصولات روزمره افزایش می دهد. |
این برنامه ها از اندازه فشرده و ماهیت سبک موتورهای BLDC بهره می برند, آنها را برای دستگاه هایی که فضا و وزن در آنها حیاتی است مناسب می کند.
کاربردهای اولویت دقت و صافی (PMSM)
موتورهای PMSM در کاربردهایی ترجیح داده می شوند که دقت و صافی در اولویت قرار دارند. جدول زیر زمینه های کاربردی رایج برای موتورهای PMSM را نشان می دهد:
| حوزه کاربردی | توضیحات |
| ماشین آلات صنعتی | مورد استفاده در دستگاه های CNC, روبات ها, و سیستم های نقاله برای کنترل دقیق حرکت. |
| وسایل نقلیه الکتریکی (EVs) | به عنوان منبع انرژی برای قطارهای باتری دار و وسایل نقلیه الکتریکی کوچک عمل می کند, افزایش کارایی. |
| سیستم های درایو مستقیم | در محرک های الکترومکانیکی و توربین های بادی کاربرد دارد, ساده سازی طراحی با حذف چرخ دنده ها. |
| موتورسیکلت های با کارایی بالا | مجهز به موتورسیکلت هایی مانند Bikonit Raptor BK-28 برای پاسخ سریع و بهره وری انرژی. |
PMSM ها به طور فزاینده ای در کاربردهای با دقت بالا مانند ماشین های CNC و دستگاه های پزشکی مورد توجه قرار می گیرند. در دستگاه های CNC, آنها دقت لازم را برای برش دقیق فراهم می کنند, آسیاب, و حفاری, که در تولید و هوافضا بسیار مهم است. در زمینه پزشکی, قابلیت اطمینان و دقت موتورها برای عملکرد ابزارهای تشخیصی حیاتی است, ربات های جراحی, و پمپ های پزشکی.
موارد استفاده همپوشانی
در حالی که موتورهای BLDC و PMSM اهداف مشخصی را دنبال می کنند, برخی از برنامه ها از هر دو نوع سود می برند. به عنوان مثال, هر دو نوع موتور در وسایل نقلیه الکتریکی کاربرد دارند, جایی که کارایی و عملکرد بسیار مهم است. علاوه بر این, آنها را می توان در رباتیک به کار گرفت, جایی که نرمی گشتاور و چگالی توان ضروری است. این همپوشانی به مهندسان اجازه می دهد تا بر اساس نیازهای پروژه خاص، مناسب ترین موتور را انتخاب کنند, تعادل هزینه, عملکرد, و نیازهای کاربردی.
راهنمای تصمیم گیری: انتخاب بین BLDC و PMSM
انتخاب بین موتورهای BLDC و PMSM مستلزم ارزیابی چندین عامل کلیدی است. در اینجا ملاحظات اساسی برای هدایت فرآیند تصمیم گیری وجود دارد:
الزامات برنامه:
- یکنواختی گشتاور: PMSM را برای کاربردهایی که به گشتاور صاف نیاز دارند، انتخاب کنید, مانند ماشین های CNC یا دستگاه های پزشکی.
- حساسیت به هزینه: موتورهای BLDC را در پروژههای با بودجه محدود انتخاب کنید, مانند لوازم الکترونیکی مصرفی یا برنامه های کاربردی درجه یک سرگرمی.
نیازهای عملکرد:
- کارایی: PMSM ها معمولا کارایی بالاتری ارائه می دهند, آنها را برای کاربردهای حساس به انرژی ایده آل می کند.
- ریپل گشتاور: موتورهای BLDC ممکن است موج گشتاور بیشتری تولید کنند, که می تواند بر عملکرد در کارهای دقیق تأثیر بگذارد.
پیچیدگی کنترل:
- سادگی: موتورهای BLDC از روش های کنترل ساده تری استفاده می کنند, پیاده سازی آنها را در برنامه های کم تقاضا آسان تر می کند.
- کنترل پیشرفته: PMSM ها به استراتژی های کنترلی پیچیده تری نیاز دارند, مناسب برای محیط های با کارایی بالا
اندازه و وزن:
- طراحی فشرده: موتورهای BLDC اغلب ردپای کوچکتری دارند, برای دستگاه های قابل حمل مفید است.
- چگالی توان: PMSM ها چگالی توان بالاتری را ارائه می دهند, آنها را برای کاربردهایی که فضا محدود است اما عملکرد بسیار مهم است، مناسب می کند.
نویز و لرزش:
- عملکرد آرام تر: PMSM ها بی سر و صدا تر عمل می کنند, آنها را در محیط های حساس به نویز ترجیح می دهند.
- سطوح نویز بالاتر: موتورهای BLDC ممکن است به دلیل موج گشتاورشان صدای بیشتری تولید کنند.
با سنجیدن این عوامل, مهندسان می توانند تصمیمات آگاهانه ای اتخاذ کنند که با اهداف پروژه آنها هماهنگ باشد. درک نقاط قوت و ضعف هر نوع موتور منجر به عملکرد و کارایی بهتر در کاربرد نهایی می شود..
سوالات متداول
تفاوت اصلی بین موتورهای BLDC و PMSM چیست؟?
موتورهای BLDC EMF پشت ذوزنقه ای تولید می کنند, در حالی که موتورهای PMSM EMF پشت سینوسی تولید می کنند. این تفاوت بر کارایی آنها تأثیر می گذارد, صافی گشتاور, و سطوح نویز.
آیا موتورهای BLDC مقرون به صرفه تر از موتورهای PMSM هستند؟?
بله, موتورهای BLDC معمولاً طراحی سادهتری دارند و هزینههای ساخت کمتری دارند, آنها را برای برنامه های حساس به بودجه مقرون به صرفه تر می کند.
چگونه روش های کنترل بین موتورهای BLDC و PMSM متفاوت است?
موتورهای BLDC اغلب از کموتاسیون شش مرحله ای ساده تر استفاده می کنند, در حالی که موتورهای PMSM از PWM سینوسی پیچیده تر و کنترل میدان گرا برای عملکرد بهتر استفاده می کنند.
به دنبال یک شریک موتور قابل اعتماد? چه به یک BLDC استاندارد یا یک PMSM با کارایی بالا نیاز داشته باشید, ما به شما کمک می کنیم راه حل ایده آل را انتخاب یا طراحی کنید. برای شروع سریع با ما در info@volcanomotors.com تماس بگیرید.