 Volcano Motor
Ranurado vs.. Motores sin ranura: ¿Cuál se adapta realmente a su aplicación??
Estás especificando un motor sin escobillas. La densidad de torsión se ve bien sobre el papel, pero te preocupa el engranaje a baja velocidad. O la suavidad es crítica, pero no puedes sacrificar demasiado torque.
Este es el vs ranurado.. decisión sin ranura – y es una de las opciones más fundamentales en la selección de motores BLDC.
Esto es lo que realmente necesita saber para tomar esa decisión..
Lo que es realmente diferente por dentro?
La diferencia se reduce a una cosa.: el estator.
Motores ranurados tienen dientes de hierro con bobinas de cobre enrolladas alrededor de cada diente. Los dientes concentran el flujo magnético., brindándole una mayor densidad de torsión. El espacio de aire es pequeño. – normalmente 0,3-0,8 mm. Este es el diseño tradicional BLDC, y sigue siendo el más común.
Motores sin ranura no tener dientes – simplemente un anillo de hierro liso con espiras autoportantes sujetas con resina. El espacio de aire es mayor. (0.5-2milímetros), pero el campo magnético es uniforme y lineal. Sin dientes no hay dientes.
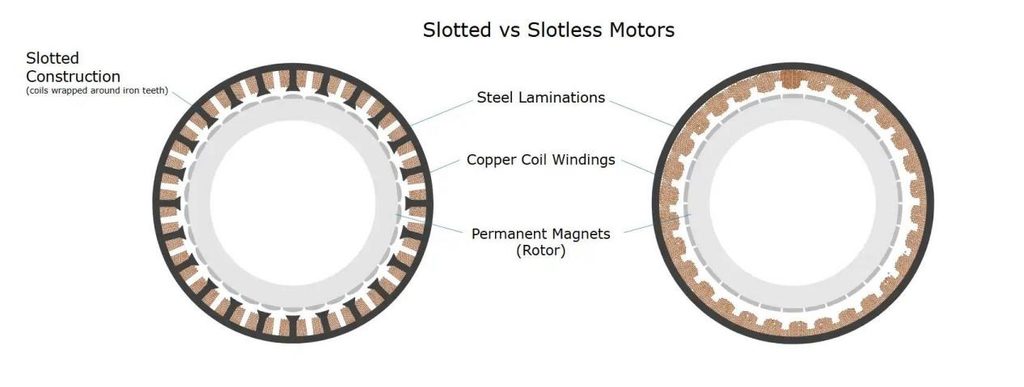
Por qué esto importa: Un motor ranurado puede ofrecerarriba a 52.6% mayor par promedio que un motor sin ranura del mismo volumen. Pero esos dientes crean un par dentado. – a “fijador” Efecto donde el rotor intenta alinearse con los dientes del estator.. Los motores sin ranura eliminan esto por completo.
Dimensiones típicas: Las aberturas de las ranuras varían de 1 a 3 mm para motores pequeños hasta 5 a 10 mm para marcos más grandes. Los espacios de aire sin ranuras suelen ser de 0,5 a 2 mm., en comparación con 0,3-0,8 mm para diseños ranurados.
Donde realmente gana cada motor
Densidad de par
Victorias ranuradas. Los dientes concentran el fundente y permiten más cobre en el mismo volumen.. Un motor ranurado puede ofrecerarriba a 52.6% mayor par promedio que un motor sin ranura del mismo tamaño. Para aplicaciones que necesitan un alto par en un paquete compacto – servos industriales, actuadores, herramientas eléctricas – ranurado es la elección clara.
Los motores sin ranura intercambian densidad de par por suavidad. Normalmente entregan alrededor75% del par nominal de un motor ranurado comparable.
Torque dentado
Los motores ranurados tienen par dentado. Normalmente oscila entre1–5% de par nominal dependiendo del diseño. Esto crea una ondulación del par. – el motor “engranajes” en posiciones discretas mientras los imanes intentan alinearse con los dientes. a baja velocidad, Sientes cada idiota.
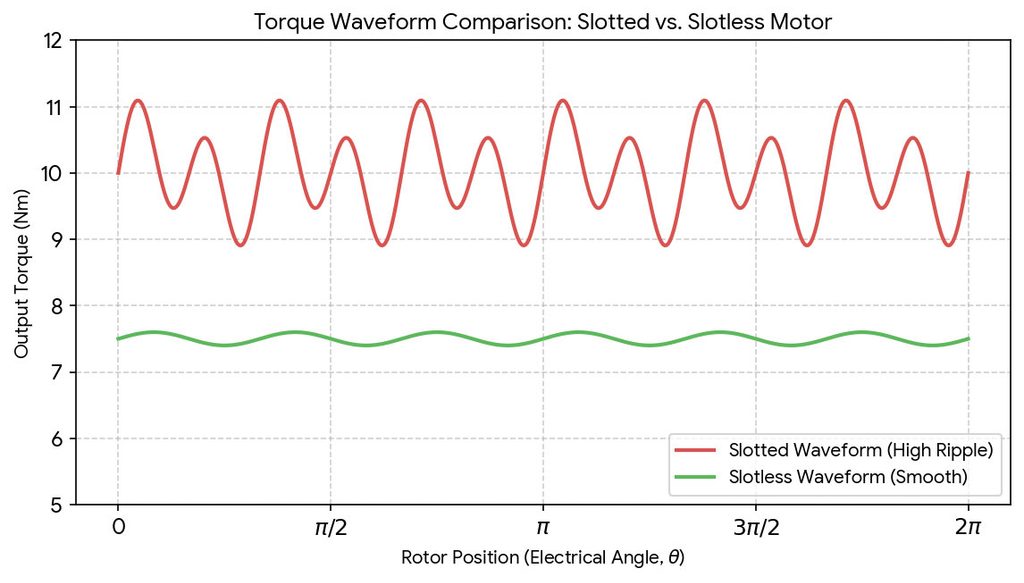
Los motores sin ranura tienenpar de engranaje cero. Sin dientes no hay variación de desgana. El motor funciona suavemente desde velocidad cero hasta.
Back-EMF y armónicos
Los motores ranurados tienen una mayor distorsión armónica contraelectromotriz debido a los efectos de la ranura.. Los dientes crean armónicos espaciales que distorsionan la forma de onda.. Los diseños sin ranuras logran ondulación del par aproximadamente 31% más bajo que los diseños ranurados, condistorsión armónica total (THD) reducido en aproximadamente 20%.
Los motores sin ranura producen productos más limpios, EMF posterior más sinusoidal – lo que se traduce en un par más suave y un control más fácil.
Eficiencia
La eficiencia depende de su punto de operación.
Los motores ranurados tienenmayores pérdidas de hierro – Corrientes parásitas e histéresis de los dientes.. Los motores sin ranura tienenmayores pérdidas de bobinado porque los devanados están en el entrehierro con un enfriamiento menos efectivo.
a alta velocidad, Las pérdidas de hierro en los motores ranurados aumentan significativamente – Los motores sin ranuras suelen adelantarse. A velocidad baja a media con par alto, Los motores ranurados son generalmente más eficientes.. Ejecute sus números en su punto de operación real.
El problema del calor del que nadie habla
Aquí es donde los dos diseños divergen en el funcionamiento real..
Motores ranurados incrustar devanados dentro del núcleo de hierro, creando un camino térmico directo desde el cobre a la carcasa. El calor se conduce eficientemente. – mayor capacidad de corriente continua. Para cargas térmicas pesadas – aplicaciones industriales de servicio continuo – Se prefieren los diseños ranurados..
Motores sin ranura tener devanados en el entrehierro, más lejos de las superficies de enfriamiento. La transferencia de calor es menos eficiente.. Sin embargo, Algunos diseños sin ranuras permiten arquitecturas de refrigeración integradas. – refrigeración líquida dentro de la estructura de soporte del devanado.
Límites térmicos clave:
Clase de aislamiento: Clase F (155°C) es estándar. Clase H (180°C) para ambientes de mayor temperatura.
Temperatura del imán: Los imanes NdFeB comienzan a desmagnetizarse por encima de 150-180°C.
Temperatura del devanado: Los devanados sin ranura pueden calentarse más con la misma corriente debido a una peor transferencia de calor.. A menudo se requiere una reducción de potencia para un funcionamiento continuo..
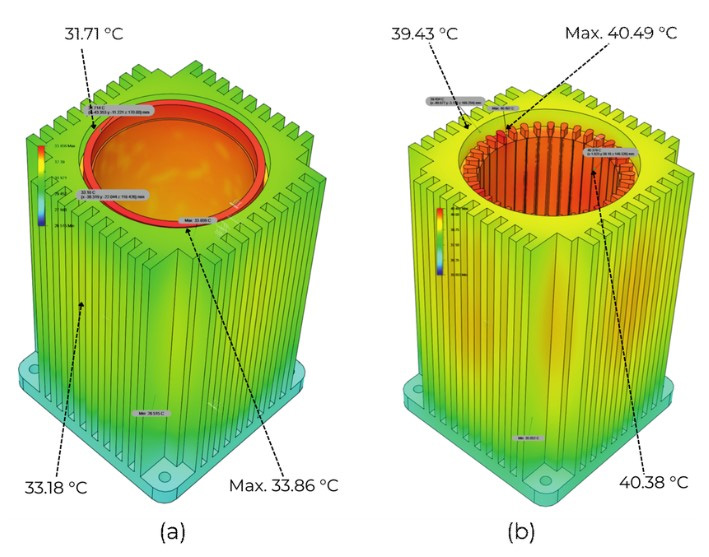
Control térmico simplificado: Mida el aumento de temperatura con carga nominal después de la estabilización térmica. Si la temperatura del devanado excede los límites de la clase de aislamiento, reducir la carga, mejorar el enfriamiento, o pasar a un tamaño de marco más grande.
Lo que cuesta construir cada uno
Las diferencias de fabricación son sustanciales..
Motores ranurados Utilice laminaciones de acero apiladas con dientes estampados.. Los devanados se insertan en las ranuras. – un bien establecido, proceso automatizado. Menor costo a escala.
Motores sin ranura Requieren formación y colocación de bobinas de precisión.. Las estructuras de bobinado autoportantes son más complejas de fabricar.. Los costos de los prototipos suelen ser más altos.. Sin embargo, el núcleo del estator es más simple – sin dientes para estampar.
Impulsores de costos:
Ranurado: Estampado de laminación, inserción de bobinado, materiales aislantes
Sin ranura: Bobinado de precisión, encapsulación de resina, imanes más grandes/fuertes (para compensar el mayor espacio de aire)
Plazos de entrega: Los motores ranurados se producen más rápido en volumen – maduro, procesos automatizados. Los prototipos sin ranuras tardan más debido a las herramientas de bobinado personalizadas.
Cómo controlar, Prueba, y ajustar cada tipo
Consideraciones de control
Los motores sin ranura tienen una inductancia muy baja.– sin hierro en el camino magnético. La corriente puede cambiar muy rápidamente. – excelente para respuesta dinámica, pero difícil de controlar. La baja inductancia requiere frecuencias PWM más altas– típicamente 50-100 kHz en lugar del estándar 8-20 kilociclos – para minimizar la onda actual.
Motores ranurados tener mayor inductancia, que suaviza la onda actual de forma natural. Las frecuencias PWM estándar funcionan bien.
Consejos de ajuste para slotless: Comience con ganancias de bucle de corriente más bajas y aumente gradualmente. Utilice una frecuencia PWM más alta. Considere agregar un inductor en serie pequeña si la ondulación es excesiva.
Pruebas y mediciones
Protocolo de prueba estándar para comparar prototipos.:
- Curva par-velocidad – voltaje constante, par récord vs.. velocidad en múltiples puntos
- Ondulación del par – transductor de par a corriente constante, medir pico a pico como porcentaje del promedio
- Atrás-EMF – girar a velocidad constante (sin energía), registrar la tensión entre fases, calcular THD
- Ruido acústico – medir el nivel de presión sonora a 1 m en una cámara semianecoica
- Eficiencia – medir la potencia de entrada y la potencia de salida en múltiples puntos de carga
Estudio de caso del mundo real
Caso 1 – Herramientas manuales quirúrgicas (Portescap): Las herramientas ortopédicas necesitan un par elevado para perforar hueso denso – Se prefieren los motores ranurados por su densidad de par.. Las herramientas craneales operan en 80,000-100,000+ RPM donde suave, la rotación con baja vibración es fundamental – Los motores sin ranura son la elección..
Caso 2 – Motores BLDC de alta velocidad: Un estudio comparativo de motores de alta velocidad ranurados y sin ranura hasta 480 krpm descubrió que cada topología tiene ventajas en diferentes rangos de velocidad. Los motores ranurados tienen mayor densidad de potencia pero mayor densidad de pérdidas a velocidades extremas. La elección depende de la velocidad específica y los requisitos térmicos..
Caso 3 – Aplicación de bomba de sangre: Los motores sin ranura mostraron un tamaño reducido, fluctuaciones de velocidad disminuidas, y respuesta de velocidad más rápida – pero casi el doble del consumo de energía y un mayor aumento de temperatura en comparación con los motores ranurados. Esta compensación es aceptable en algunas aplicaciones médicas donde la suavidad es más crítica que la eficiencia..
Guía de decisión rápida
| Si necesitas… | Elegir… |
| Alta densidad de par en un paquete compacto | Ranurado |
| Cero engranaje, ultra suave a baja velocidad | Sin ranura |
| Operación de alta velocidad (>50,000 RPM) | Sin ranura |
| Servicio continuo con alta carga térmica | Ranurado |
| Funcionamiento silencioso (entorno sensible al ruido) | Sin ranura (5 dB más silencioso) |
| Sensible a los costos, producción de alto volumen | Ranurado |
| Respuesta dinámica rápida | Sin ranura (baja inductancia) |
| servoindustriales generales / automatización | Ranurado (probado, rentable) |
Todavía no estoy seguro? Envía tu torque, velocidad, ciclo de trabajo, y límite de ruido a su proveedor de motores y pregunte por ambas opciones con datos de rendimiento reales – no solo afirmaciones de marketing. Haga sus números y elija el que elimine su problema específico.
La conclusión
Motores ranurados darle más torque por dólar y por pulgada cúbica. Son el caballo de batalla de la automatización industrial.. Si su aplicación funciona a velocidad media con requisitos de torque moderados y el costo es importante, empieza aquí.
Motores sin ranura Te da suavidad y cero engranajes.. Son la herramienta de precisión para aplicaciones que no toleran la vibración.. Si necesita un funcionamiento ultrasuave a baja velocidad, funcionamiento silencioso, o alta velocidad, sin ranura vale la prima.
No hay universal “mejor” – sólo lo que se adapta a su aplicación. Utilice la guía de decisiones anterior, ejecuta tus números, y elija el que elimine su problema específico.
Necesito ayuda para decidir? Nuestro equipo de ingeniería puede revisar sus requisitos y recomendar la topología adecuada con datos de rendimiento reales..
Contáctenos: info@volcanomotors.com
Preguntas frecuentes
q1: ¿Cuánto mayor es la densidad de par de los motores ranurados en comparación con los motores sin ranura??
A1: Los motores ranurados pueden ofrecerarriba a 52.6% mayor par promedio que los motores sin ranura del mismo volumen – típicamente 30-50% en la práctica.
q2: ¿Qué motor es más silencioso??
A2: Sin ranura.Arriba a 5 dB Más silencioso porque no hay dientes que creen ruido magnético..
q3: ¿Qué motor es mejor para funcionamiento a alta velocidad??
A3: Sin ranura. Las menores pérdidas de hierro a alta velocidad los hacen más eficientes arriba 50,000 RPM.
q4: ¿Qué motor cuesta menos??
A4: Ranurado. La fabricación está madura y automatizada. – menor costo, tiempos de entrega más rápidos.
q5: ¿Qué aplicaciones son mejores para ranuras y ranuras?. sin ranura?
A5: Ranurado: servos industriales, actuadores, herramientas eléctricas, zapatillas, fans – donde la densidad de torque y el costo importan. Sin ranura: Robots quirúrgicos, dispositivos médicos, actuadores aeroespaciales, cardanes, metrología – donde la suavidad, cero engranajes, y el bajo nivel de ruido son fundamentales.